
Thứ sáu, 25/09/2026 | 20:56


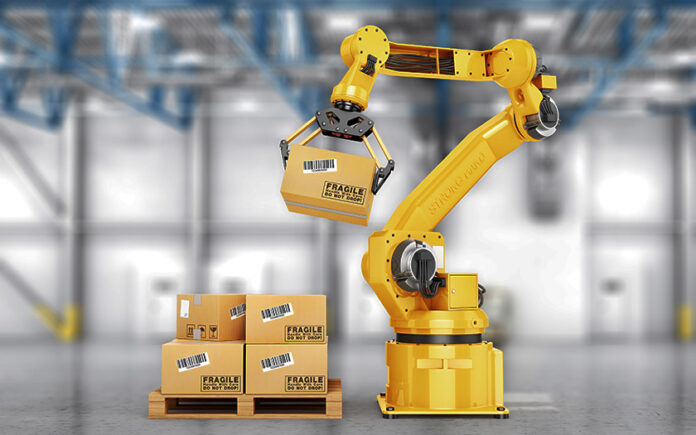
Abstract: The paper presents a geometrical method for calculating and optimizing the joint-angles of robot arm in the plane. The method used in the paper is very visual and can be extended to general cases. Keywords: Matrix, rotation, robot arm,; optimization, control. |
Thay mặt Chính phủ, Phó Thủ tướng Hồ Quốc Dũng ký Nghị quyết số 282/NQ-CP ngày 22/9/2026 ban hành Kế hoạch hành động của Chính phủ thực hiện Kết luận số 51-KL/TW ngày 17/6/2026 của Bộ Chính trị về đẩy mạnh công tác sở hữu trí tuệ phục vụ phát triển kinh tế - xã hội trong tình hình mới.
24/09/2026
Thay mặt Chính phủ, Phó Thủ tướng Hồ Quốc Dũng ký Nghị quyết số 282/NQ-CP ngày 22/9/2026 ban hành Kế hoạch hành động của Chính phủ thực hiện Kết luận số 51-KL/TW ngày 17/6/2026 của Bộ Chính trị về đẩy mạnh công tác sở hữu trí tuệ phục vụ phát triển kinh tế - xã hội trong tình hình mới.
24/09/2026